Petrochemia
INSPEKCJA
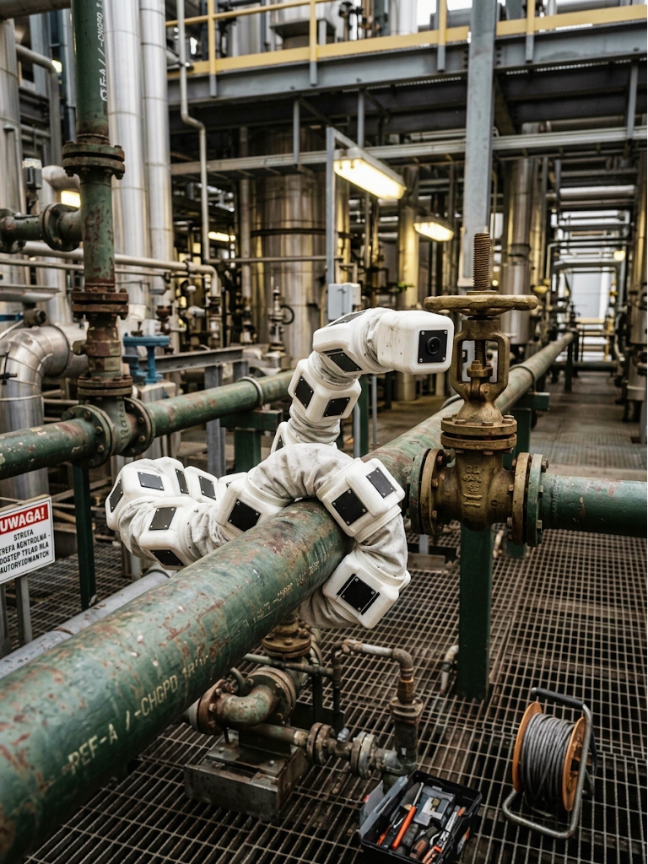
Konfiguracja Gizmo w postaci wężą wijącego się po rurociągu, pozwala na monitoring i diagnostykę instalacji.
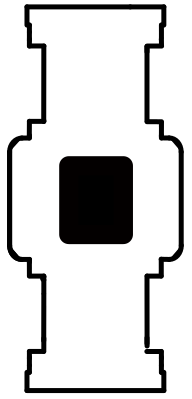
Moduł, z którego złożysz swojego robota
Petrochemia
Konfiguracja Gizmo w postaci wężą wijącego się po rurociągu, pozwala na monitoring i diagnostykę instalacji.
Rolnictwo
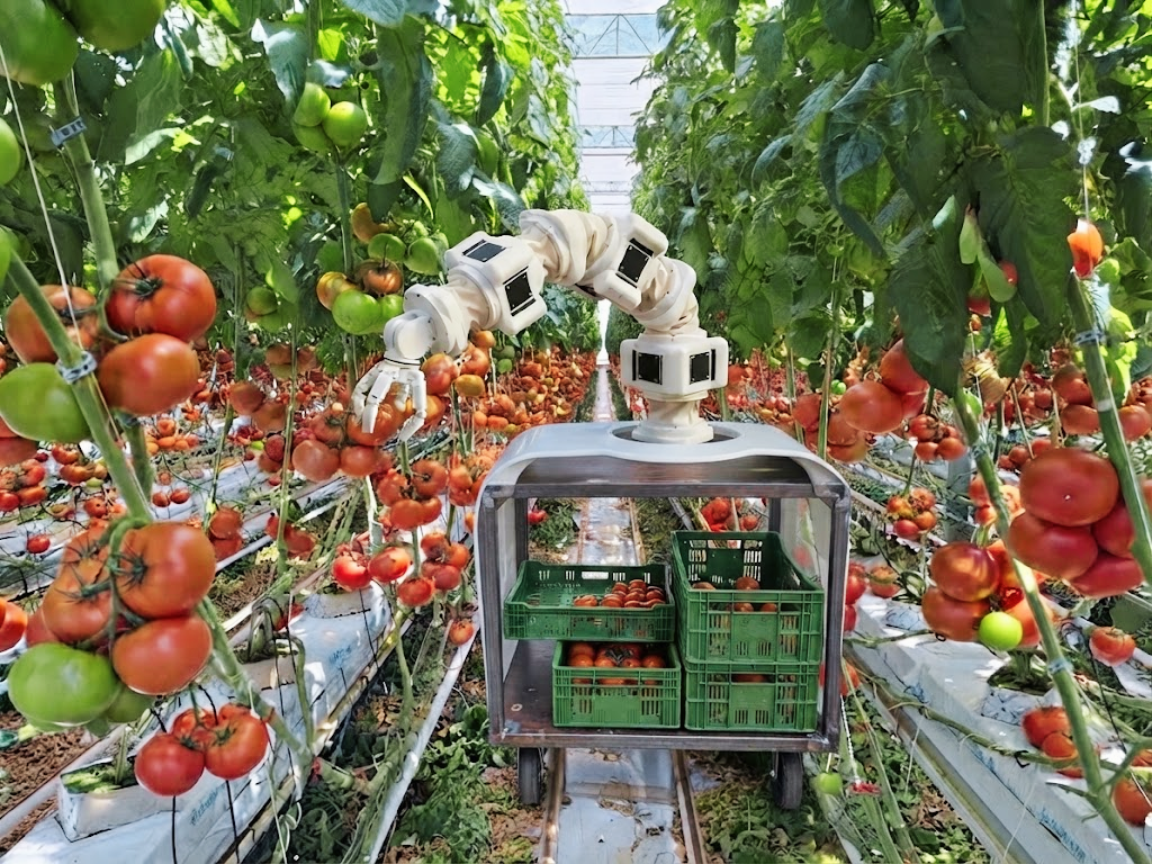
Platforma mobilna z robotycznym ramieniem pozwalająca na automatyzację procesu zbiorów i telemetrię stanu szklarni
Twój Uporczywy Proces
Chcesz dowiedzieć się czy Twój proces może zostać zautomatyzowany przez Gizmo? Zapraszamy do kontaktu!
Automatyzacja powinna odpowiadać na codzienne potrzeby Twojej firmy — bez wywracania jej pracy do góry nogami.
Niedobór pracowników utrudnia utrzymanie ciągłości działania.
Fizyczne zadania zajmują czas, który zespół może przeznaczyć na inne obowiązki.
Automatyzacja powinna współpracować z warunkami i układem miejsca, w którym będzie działać.
Gizmo to modułowa robotyka projektowana z myślą o powtarzalnych zadaniach i istniejącej infrastrukturze.
Inżynier automatyki i robotyki Politechniki Warszawskiej, obecnie studiujący na Uniwersytecie w Oslo. Zajmuje się oprogramowaniem niskopoziomowym i elektroniką. Zawodowo pracował nad sterownikami, systemami pomiarowymi oraz automatyzacją akwizycji danych, współpracując m.in. z CERN-em.
Inżynier automatyki i robotyki Politechniki Warszawskiej, obecnie kontynuujący studia magisterskie na tym samym kierunku. Zawodowo projektuje systemy sterowania i automatyzacji, zdobywając doświadczenie m.in. w przemyśle rafineryjnym, automatyce budynkowej i maszynach przemysłowych.
Inżynierka automatyki i robotyki oraz magisterka inżynierii informatyki ze specjalizacją w inżynierii danych, obie kierunki ukończone na Politechnice Warszawskiej. Zajmuje się wizją maszynową, uczeniem maszynowym i zastosowaniami AI w analizie obrazów m.in we współpracy z Instytutem Badawczym IDEAS. Łączy swoje umiejętności techniczne z doświadczeniem w social mediami dbając o nasz wizerunek.
Studentka finansów i rachunkowości na Uniwersytecie Warszawskim, wcześniej studiująca informatykę na Uniwersytecie Technicznym w Monachium. Zajmuje się rozwojem biznesu, komunikacją i zarządzaniem organizacjami. Wcześniej pracowała w WARR e.V. oraz she.codes, gdzie odpowiadała za współpracę z partnerami, organizację wydarzeń i strategię rozwoju.
Inżynier inżynierii kosmicznej i satelitarnej, obecnie studiujący elektronikę i telekomunikację. Projektuje i uruchamia układy elektroniczne, łącząc hardware z oprogramowaniem niskopoziomowym.
Inżynier automatyki i robotyki Politechniki Warszawskiej, obecnie kontynuujący studia magisterskie na tym samym kierunku. Zajmuje się automatyką, robotyką i systemami mechatronicznymi. Ma doświadczenie w montażu, uruchamianiu i programowaniu urządzeń przemysłowych.